伺服电动缸结构深度解析,从核心部件到一体化设计
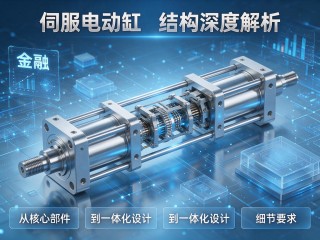
伺服电动缸是一种将伺服电机与丝杠机构一体化设计的直线执行器,核心部件包括伺服电机、滚珠丝杠、导轨、缸体及反馈系统,其结构通过电机驱动丝杠旋转,带动螺母及推杆实现精准直线运动,一体化设计将电机、传动与控制系统高度集成,显著减小体积、提升刚性,并具备高精度、高响应、长寿命等优势,广泛应用于工业自动化、机器人及精密定位领域。
伺服电动缸作为一种将伺服电机旋转运动精准转化为直线运动的高效执行元件,正逐步取代传统液压缸与气缸,在精密制造、自动化产线、医疗设备等领域获得广泛应用,其性能优劣,很大程度上取决于内部结构的合理性以及各部件之间的协同设计,本文将从核心部件入手,系统解析伺服电动缸的典型结构。
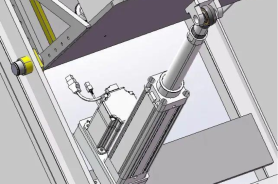
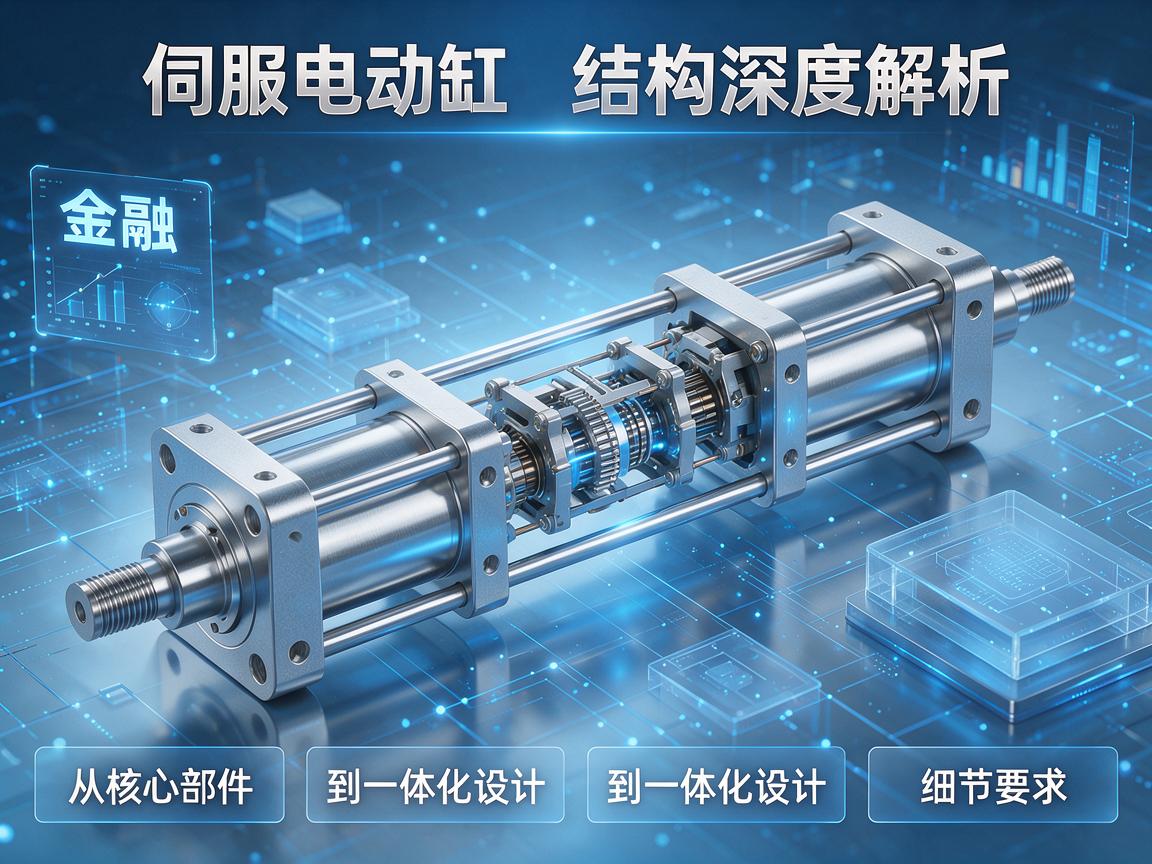
一台标准的伺服电动缸,通常由以下几个主要部分构成:
- 伺服电机——动力源,提供可控的旋转运动
- 传动机构——将旋转运动转换为直线运动
- 缸体与推杆——承载与执行部件
- 反馈与控制系统——精度与闭环控制保障
- 安装与附件——连接、防护与散热
这些部分通过高度一体化的设计集成在一起,形成一个紧凑、高效、可控的直线驱动单元。
核心传动结构:三种主流形式
传动机构堪称伺服电动缸的“心脏”,直接决定其推力、速度、精度和寿命,目前主流结构有以下三种:
滚珠丝杠结构
这是最常用的高精度方案,伺服电机驱动滚珠丝杠旋转,丝杠螺母将旋转运动转化为直线运动,滚珠在丝杠与螺母之间滚动,摩擦系数极小,传动效率可达90%以上,其优点是精度高、响应快、寿命长;缺点是成本较高,且承受冲击载荷的能力相对有限,适用于对定位精度和重复定位精度要求严苛的场合。
行星滚柱丝杠结构
这是重载高精度场景的升级方案,与滚珠丝杠不同,它用多个螺纹滚柱代替滚珠,滚柱与丝杠、螺母之间为线接触而非点接触,承载能力大幅提升,抗冲击性更强,同时仍保持较高精度和效率,缺点是结构复杂、制造难度大、价格昂贵,常用于军工、航空航天、重型机床等高端领域。
梯形丝杠(滑动丝杠)结构
这是一种经济型方案,丝杠与螺母直接滑动摩擦,结构简单、成本低、自锁性好,但摩擦大、效率低(通常仅30%~50%)、精度和寿命有限,适用于低速、轻载、对成本敏感且不需要高频往复运动的场合。
缸体与推杆结构
缸体是伺服电动缸的“骨架”,通常采用高强度铝合金型材或无缝钢管制造,内部加工有导向槽或安装面,用于固定丝杠、导轨和限位开关等。
推杆(也称伸出杆)连接丝杠螺母与外部负载,其结构设计需重点考虑以下方面:
- 导向与抗扭:为防止推杆旋转,通常采用花键、六方或平行导轨结构,确保推杆只做直线运动。
- 密封与防护:前端盖处设有防尘密封圈和刮尘环,防止粉尘、切削液进入缸体内部。
- 连接接口:推杆端部通常加工有内螺纹、外螺纹或法兰,便于安装夹具、接头等。
反馈与控制结构
伺服电动缸之所以“伺服”,关键在于闭环控制,其反馈结构包括:
- 电机编码器:安装在伺服电机尾部,反馈电机转子位置与速度。
- 外部位移传感器(可选):如磁致伸缩位移传感器、光栅尺等,直接测量推杆实际位置,消除传动间隙带来的误差,实现全闭环控制。
- 限位开关与原点开关:安装在缸体内部或外部,用于行程两端保护与原点复位。
这些反馈信号接入伺服驱动器,构成位置、速度或力矩闭环,使电动缸能够精确执行复杂运动曲线。
一体化与模块化结构趋势
现代伺服电动缸越来越强调一体化设计:将伺服电机、减速机(可选)、丝杠、缸体、传感器集成于一个紧凑单元,减少连接件与安装空间。模块化结构则允许用户根据推力、行程、速度、精度需求,灵活选配电机功率、丝杠导程、缸体长度及附件,缩短交货周期并降低维护成本。
伺服电动缸的结构设计是一门融合机械传动、材料力学、伺服控制与热管理的综合工程,从滚珠丝杠到行星滚柱丝杠,从简单推杆到全闭环反馈,每一处结构细节都直接影响其推力密度、响应带宽与使用寿命,理解其结构原理,不仅有助于正确选型,更能为设备优化与故障诊断提供坚实基础,随着智能制造对直线运动精度与柔性化要求的不断提升,伺服电动缸的结构也将持续向更高集成度、更高效率与更智能化方向演进。
咨询和购买伺服电动缸请联系:孙辉 17512080936