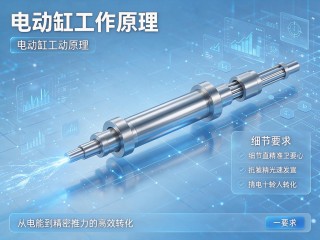
电动缸工作原理,从电能到精密推力的高效转化
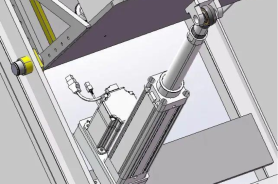
电动缸是一种将电能高效转化为精密推力的执行装置,其工作原理为:控制器接收指令后驱动伺服或步进电机旋转,电机通过同步带、齿轮或联轴器带动丝杠转动,丝杠再将旋转运动转化为螺母的直线运动,从而推动推杆输出精确的推力与位移,相比液压与气动系统,电动缸无需油液或气源,具有响应快、精度高、可控性强、节能环保等优势,广泛应用于工业自动化、机器人、医疗设备及航空航天等领域,实现了从电能到精密推力的高效转化。
在现代工业自动化领域,电动缸(又称伺服电动缸、电动推杆)正逐步替代传统的液压缸和气缸,成为精密运动控制的核心执行元件,要理解电动缸为何能实现高精度、高刚性的直线运动,就需要深入剖析其工作原理,本文将从系统构成、能量转化流程、关键特性以及与液压/气动方案的对比四个维度,为您完整解析电动缸从电能输入到机械推力输出的全过程。
核心构成:三大模块的协同
电动缸的工作原理本质上是一个“电能→旋转机械能→直线机械能”的转化过程,它主要由以下三大部分组成:
- 驱动模块:伺服电机或步进电机,负责提供初始的动力源,伺服电机因其响应快、控制精度高,在中高端电动缸中应用最为广泛。
- 传动模块:同步带、齿轮减速箱或直接联轴器,负责传递扭矩,根据工况需要,还可加入行星减速机以实现减速增扭。
- 执行模块:丝杠(滚珠丝杠或行星滚柱丝杠)与螺母副,负责将旋转运动转化为直线运动,是决定电动缸精度与负载能力的核心部件。
三大模块各司其职、紧密配合,共同构成了电动缸高效运转的基础。
工作流程:从指令到推力的四步转化
第一步:电能输入与电机旋转
当控制系统发出位置或速度指令后,驱动器向伺服电机输出对应频率和电流的脉冲信号,电机转子开始旋转并输出扭矩,在这一阶段,电能被转化为旋转的机械能,电机的响应速度和控制精度直接决定了整个电动缸的动态性能。
第二步:扭矩传递与减速增扭
电机的旋转扭矩通过同步带或联轴器传递到丝杠上,如果工况需要更大的推力或更低的速度,中间会加入行星减速机,减速机的作用是降低转速、成倍增加扭矩,确保丝杠获得足够的驱动力,从而满足重载工况的需求。
第三步:旋转运动转为直线运动(核心环节)
这是电动缸工作原理中最关键的一步,丝杠(通常为滚珠丝杠)与螺母配合工作,实现旋转到直线的转化:
- 滚珠丝杠型:丝杠旋转时,滚珠在丝杠和螺母的螺旋滚道内循环滚动,由于滚珠的滚动摩擦系数极低(约为滑动摩擦的1/10),螺母会沿着丝杠轴向做高精度的直线移动,传动效率可达90%以上。
- 行星滚柱丝杠型:多根螺纹滚柱围绕丝杠公转,接触面积更大,因此能承受极高的轴向负载和冲击力,适合重载高频工况,广泛应用于航空航天、重型装备等领域。
第四步:推力输出与闭环反馈
螺母与推杆(或缸筒)刚性连接,当螺母直线移动时,推杆即向外伸出或缩回,输出推力或拉力,安装在电机尾部的编码器实时检测电机转角,并将信号反馈给驱动器,驱动器对比指令位置与反馈位置,动态调整电机电流,实现闭环控制,这意味着电动缸可以精确地停在任意位置,并保持恒定的推力输出。
关键特性:为何如此精准?
基于上述工作原理,电动缸具备三大突出优势:
- 高精度:丝杠导程决定了直线位移的分辨率,导程为10mm的丝杠,电机每转一圈推杆移动10mm,配合高分辨率编码器(如17位),理论控制精度可达微米级,远超液压与气动方案。
- 高刚性:通过预压螺母和优化丝杠支撑结构,电动缸能有效抵抗轴向变形,在负载下仍保持位置稳定,适用于对定位精度要求严苛的场合。
- 易控制:由于是电信号直接驱动,响应速度极快(毫秒级),且可通过编程实现复杂的推力、速度、位置曲线,轻松融入自动化控制系统。
与液压/气动缸的原理对比
- 液压缸:依赖液压油压力推动活塞,需要泵站、阀组和油管,原理是帕斯卡定律,存在泄漏风险、油温变化影响精度等问题,且系统结构复杂、维护成本高。
- 气缸:依赖压缩空气推动活塞,由于空气可压缩,位置控制精度低,且能耗高,难以实现中间定位。
- 电动缸:直接利用电机与丝杠的机械刚性传动,无介质泄漏,能量转换效率高达80%以上,且仅在运动时耗电,待机时仅需保持电流,在精度、效率、环保和维护便捷性方面均具有明显优势。
电动缸的工作原理,简而言之,就是用伺服电机驱动丝杠,将旋转运动精准地“拧”成直线运动,它摒弃了液压与气动的流体介质,以纯机电的方式实现了高刚性、高精度、高响应速度的直线推力输出,正是这一原理,让电动缸在数控机床、机器人关节、模拟仿真平台等高端装备中,成为不可替代的驱动核心。
咨询和购买伺服电动缸请联系:孙辉 17512080936