伺服电动缸结构详解,从核心部件到工作原理的全面解析
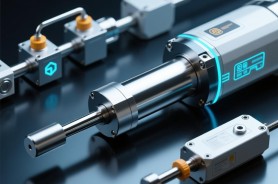
伺服电动缸是一种将伺服电机与丝杠机构一体化设计的模块化执行元件,核心部件包括伺服电机、减速机(可选)、滚珠丝杠或行星滚柱丝杠、螺母、推杆、导向机构及位置传感器等,其工作原理是:伺服电机接收脉冲或模拟量信号后驱动丝杠旋转,丝杠将旋转运动转化为螺母的直线运动,进而推动推杆伸出或缩回,通过闭环控制系统,可精确控制位置、速度和推力,具有高精度、高响应、低噪音、易维护等优点,广泛应用于工业自动化、机器人、医疗设备等领域。
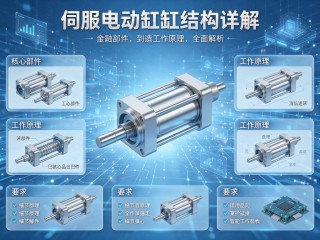
伺服电动缸是一种将伺服电机的旋转运动转换为高精度直线运动的执行机构,通常由以下六大核心模块构成:
-
伺服电机
作为整个系统的动力源,伺服电机负责提供高响应速度、高精度的旋转运动,其内置编码器可实时反馈转速与位置信号,从而实现闭环控制,确保运动过程精准可控。 -
减速机构(可选)
当电机输出扭矩不足或需要更低转速时,通常会配置行星减速机或同步带减速装置,部分直驱型电动缸因电机扭矩充裕,可省略此部分,从而简化结构、提升传动效率。 -
传动转换机构
这是伺服电动缸的核心部件,负责将旋转运动转化为直线运动,常见形式包括:- 滚珠丝杠:传动效率高、精度优异,适用于高速高频的工作场合。
- 梯形丝杠:具备良好的自锁性能,成本较低,但传动效率相对偏低。
- 行星滚柱丝杠:承载能力极强,使用寿命长,适用于重载高刚性场景。
-
推杆与导向机构
推杆与丝杠螺母相连,直接输出直线推力,导向机构(如直线导轨、导向套)可有效防止推杆旋转,确保运动过程平稳可靠。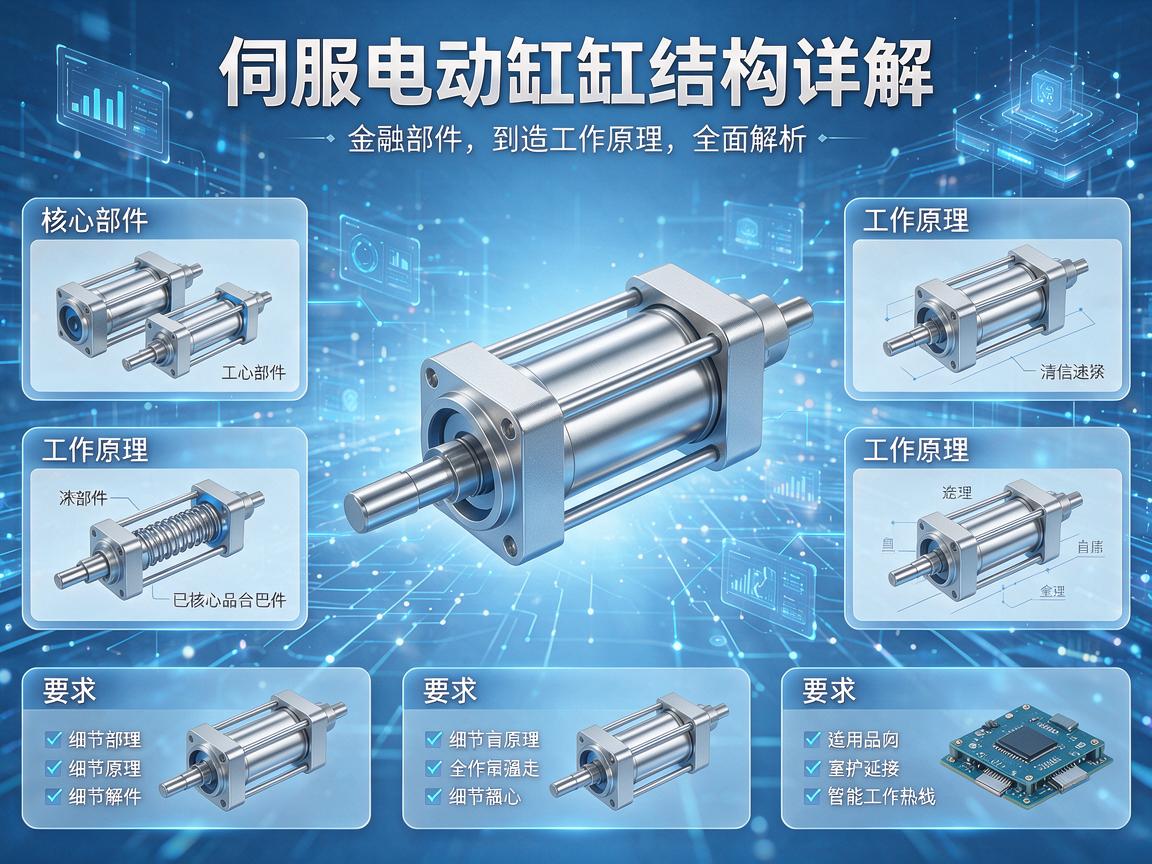
-
缸体与轴承支撑
缸体起到保护内部零件的作用,同时为丝杠两端提供轴承支撑(如角接触轴承、深沟球轴承等),以承受轴向与径向载荷。 -
位置反馈与限位装置
除电机编码器外,部分电动缸还在推杆端加装外部位移传感器或限位开关,形成双重保护机制,进一步提升运行安全性。
核心传动结构详解
以应用最为广泛的滚珠丝杠式伺服电动缸为例:
- 丝杠:一端通过联轴器或齿轮与电机输出轴连接,另一端由轴承支撑。
- 螺母:与推杆固定连接,当丝杠旋转时,螺母沿轴向做直线移动。
- 防转机构:推杆外壁开有滑槽或采用六角形推杆,配合缸体内的导向键,阻止推杆随丝杠旋转。
当伺服电机正反转时,丝杠驱动螺母往复直线运动,推杆随之伸出或缩回,从而实现精准的直线驱动。
结构设计的关键要点
-
刚性匹配
丝杠、轴承、缸体的刚性需与负载相匹配,否则容易导致定位抖动或使用寿命下降。 -
密封与防护
推杆伸出端需配置防尘密封圈(如聚氨酯或氟橡胶材质),防止粉尘进入丝杠副,防护等级可达IP65以上。 -
润滑与散热
高速运行时丝杠需使用润滑脂或油润滑;在大推力工况下,缸体可设计散热筋或风冷通道,以提升散热效果。 -
同轴度与安装
电机与丝杠的同轴度误差应控制在0.02mm以内,否则会产生附加弯矩,加速轴承磨损。
不同结构形式的对比
| 结构类型 | 传动方式 | 推力范围 | 速度 | 精度 | 典型应用 |
|---|---|---|---|---|---|
| 滚珠丝杠型 | 滚珠丝杠 | 中高 | 高 | 高 | 数控机床、压装 |
| 梯形丝杠型 | 梯形丝杠 | 中低 | 中 | 中 | 升降台、闸门 |
| 行星滚柱丝杠型 | 行星滚柱 | 极高 | 中高 | 高 | 重载模拟、锻压 |
| 同步带型 | 同步带+丝杠 | 低 | 极高 | 中 | 高速搬运 |
伺服电动缸的结构本质是“伺服电机 + 减速/传动 + 丝杠螺母 + 导向推杆”的精密集成,深入理解各部件的作用与配合关系,有助于正确选型、安装与维护,随着一体化设计(电机与丝杠直连)和智能诊断技术的不断发展,伺服电动缸的结构正朝着更紧凑、更耐用、更智能的方向持续演进。
咨询和购买伺服电动缸请联系:孙辉 17512080936