伺服电动缸结构详解,从核心部件到工作原理
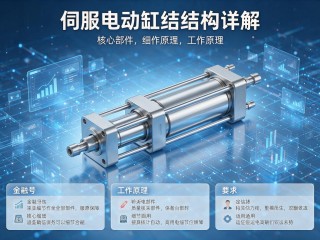
伺服电动缸是一种将电能直接转化为直线运动的执行机构,核心部件包括伺服电机、减速机、丝杠(滚珠或行星滚柱)、螺母、推杆、缸筒及位置反馈装置,其工作原理是:伺服电机接收指令后驱动丝杠旋转,螺母将旋转运动转换为直线运动,推动推杆伸缩,闭环控制系统通过编码器实时反馈位置与速度,实现高精度、高推力的运动控制,相比液压与气动系统,伺服电动缸具有节能、环保、低噪音、易维护等优势,广泛应用于工业自动化、精密压装、模拟仿真等领域。
伺服电动缸作为一种将伺服电机旋转运动转化为直线运动的高精度执行元件,在工业自动化、精密制造、航空航天等领域得到了广泛应用,其性能的优劣,很大程度上取决于内部结构的合理设计与精密制造,本文将围绕伺服电动缸的结构,从核心部件到整体工作原理进行系统解析,力求为读者提供一份完整而清晰的技术参考。
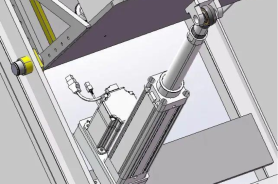
伺服电动缸通常由以下几个主要部分构成:伺服电机、传动机构、缸体、推杆、导向机构、传感器及控制系统接口,各部件协同工作,实现高精度、高响应速度的直线运动输出,从系统角度看,伺服电动缸并非单一零件,而是一套集机、电、传感于一体的集成化驱动单元。
核心结构部件解析
- 伺服电机
伺服电机是电动缸的动力源,通常采用交流伺服电机或直流伺服电机,其特点是响应速度快、控制精度高、过载能力强,电机通过编码器反馈转子位置,实现闭环控制,从而精确控制推杆的速度、位置和推力,在实际应用中,电机的选型需综合考虑额定转矩、转速范围、转动惯量以及散热条件等因素。
- 传动机构
传动机构是伺服电动缸结构中的关键环节,其性能直接决定电动缸的精度、效率与寿命,常见形式包括:
- 滚珠丝杠副:通过滚珠在丝杠与螺母之间滚动,将旋转运动转化为直线运动,具有摩擦小、效率高、精度高的特点,适用于高速、高精度场合。
- 行星滚柱丝杠副:相比滚珠丝杠,承载能力更强,寿命更长,适用于重载、高刚度场景,其多滚柱结构使载荷分布更均匀,抗冲击性能也更优。
- 同步带/齿轮传动:用于电机与丝杠之间的减速或换向,常见于多级传动结构,该形式结构灵活,但需注意预紧与维护,以避免传动间隙影响精度。
- 缸体与推杆
缸体是电动缸的支撑骨架,通常采用高强度铝合金或不锈钢材质,兼具轻量化与刚性,推杆是输出直线运动的部件,与丝杠螺母连接,外部通过导向套或直线导轨保证运动方向精度,推杆端部通常配有连接法兰或关节轴承,便于与负载连接,在重载或偏载工况下,推杆的材质与表面处理工艺也需相应强化。
- 导向机构
为防止推杆在运动过程中发生偏转或旋转,伺服电动缸内部通常设有导向机构,如直线导轨、导向套或花键结构,该机构不仅保证运动精度,还能承受一定的侧向力,延长使用寿命,对于高精度应用,导向机构的预紧力与配合间隙需严格控制。
- 传感器与限位装置
伺服电动缸通常集成位置传感器(如编码器、磁致伸缩位移传感器)和限位开关,用于实时监测推杆位置,防止超程,部分高端型号还内置力传感器,实现力控功能,传感器的分辨率与响应频率直接影响电动缸的闭环控制品质。
- 密封与润滑结构
为适应恶劣工况,电动缸需具备良好的密封性能,防止粉尘、水分进入内部,传动部件需定期润滑,以降低磨损、提高效率,部分结构采用免维护设计,如预填润滑脂的封闭丝杠,在洁净或真空环境中,还需选用低挥发、耐高低温的专用润滑介质。
伺服电动缸的工作原理
伺服电动缸的工作流程可概括为:控制系统发出指令 → 伺服驱动器驱动电机旋转 → 电机通过联轴器或齿轮带动丝杠旋转 → 丝杠螺母将旋转运动转化为直线运动 → 推杆沿导向机构伸出或缩回 → 传感器反馈位置信号 → 控制系统闭环调节。
整个过程中,电机转速、转矩与丝杠导程共同决定推杆的运动速度与推力,通过改变电机转向,可实现推杆的往复运动,若结合力传感器与先进算法,还可实现压力、拉力或位置-力混合控制,满足更复杂的工艺需求。
结构设计要点
- 刚性匹配:电机、丝杠、缸体、推杆的刚性需相互匹配,避免薄弱环节影响整体精度。
- 同轴度与平行度:传动部件安装需保证高同轴度,防止附加弯矩导致磨损。
- 散热设计:高频率运行时电机与丝杠发热,需考虑散热结构或温度补偿。
- 防护等级:根据使用环境选择IP等级,确保长期稳定运行。
- 轻量化与集成化:在保证刚性的前提下,优化材料与结构,减小体积与重量,便于系统集成。
伺服电动缸的结构设计融合了机械传动、电机控制与传感器技术,其核心在于通过精密的传动机构将伺服电机的旋转运动高效、精确地转化为直线运动,了解其结构组成与工作原理,有助于正确选型、合理使用与维护,从而充分发挥伺服电动缸在自动化系统中的性能优势,随着智能制造的发展,伺服电动缸的结构将朝着更集成、更智能、更耐用的方向持续演进,为高端装备提供更可靠的直线驱动解决方案。
咨询和购买伺服电动缸请联系:孙辉 17512080936