深度解析伺服电动缸结构,从核心部件到一体化设计的工程逻辑
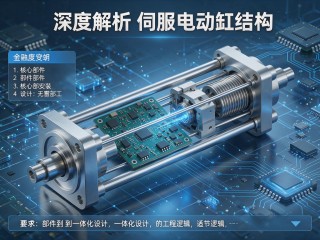
伺服电动缸将伺服电机与丝杠传动机构高度集成,核心在于电机直驱或同步带传动带动丝杠旋转,通过螺母副将旋转运动转化为直线运动,关键部件包括高精度滚珠/行星滚柱丝杠、承载轴承、导向机构及位置反馈编码器,各环节刚性匹配与间隙控制直接影响推力精度与寿命,一体化设计需统筹热管理、润滑密封与电磁兼容,在有限空间内实现高功率密度与动态响应,工程逻辑上,以负载谱与工况循环为依据,匹配丝杠导程、电机扭矩与减速比,并通过结构仿真优化刚度分布,最终在体积、推力、速度与精度间取得系统最优解。
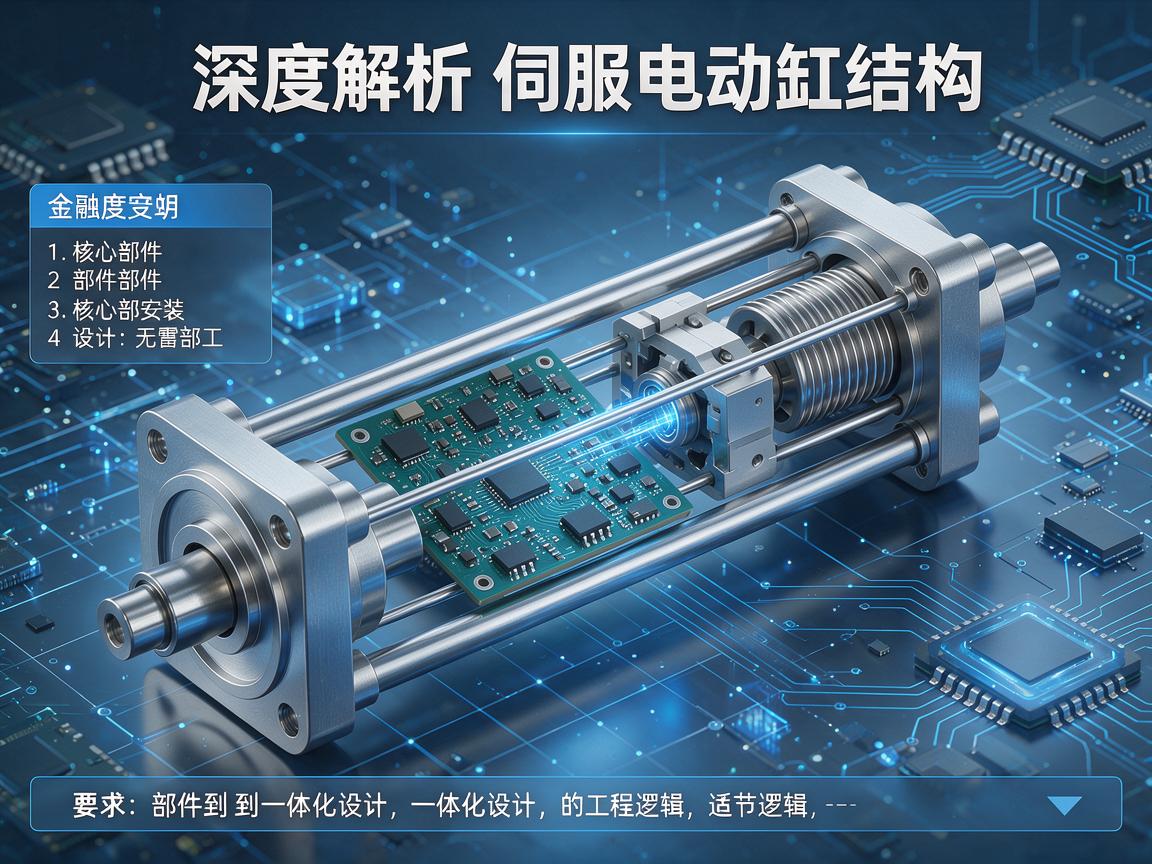
伺服电动缸作为一种将伺服电机与丝杠机构高度集成的直线执行单元,其结构设计直接决定了系统的推力密度、定位精度与响应速度,理解伺服电动缸的结构,不能仅停留在“电机加丝杠”的简单认知上,而应从动力输入、传动转换、导向支撑与反馈控制四个维度,剖析其内在的工程逻辑。
伺服电动缸结构的起点是动力源,通常采用交流伺服电机或直流无刷电机,通过法兰或止口定位与缸体连接,确保同轴度与连接刚性,在需要大推力或低速平稳性的场合,结构上会集成行星减速机或谐波减速机,以提升输出扭矩并匹配负载需求,值得注意的是,高性能电动缸常采用“直连式”结构——电机轴通过联轴器直接与丝杠端部连接,减少中间环节的背隙与惯量,提高传动效率与响应速度;而“平行偏置式”结构则通过同步带或齿轮将电机侧置,缩短轴向长度,适用于安装空间受限的场景,无论哪种形式,电机与缸体的同轴度与刚性连接都是结构设计的首要考量,否则将引入附加弯矩,加速轴承磨损,甚至影响定位精度。
传动转换段:丝杠螺母副的核心地位
丝杠螺母副是伺服电动缸结构中实现旋转运动到直线运动转换的关键部件,根据负载与精度需求,结构上主要采用三种形式:梯形丝杠(滑动摩擦、自锁性好、成本低,适用于低速轻载)、滚珠丝杠(滚动摩擦、效率高、精度高,适用于高速高频场合)以及行星滚柱丝杠(多滚柱承载、高推力密度、抗冲击强,适用于重载恶劣工况),在结构布局上,丝杠通常由两端的角接触轴承或深沟球轴承支撑,预紧方式直接影响轴向刚度——合理的预紧可消除轴向间隙,提高传动精度,但过大的预紧力会增加摩擦与温升,螺母与推杆之间通过法兰或螺纹连接,并设置防转结构——推杆外部通常配有导向键或六角形截面,与缸筒内的导向套配合,防止推杆随丝杠旋转,确保直线运动的可靠性。
导向与支撑段:缸筒、导向套与推杆的配合
缸筒不仅是承载壳体,更是导向系统的基准,伺服电动缸结构中,推杆(即活塞杆)的直线导向通常由缸筒前端的导向套完成,导向套材料多为青铜、含油轴承或工程塑料,与推杆形成间隙配合,既保证低摩擦滑动,又抑制径向窜动,对于长行程电动缸,结构上会增加中间支撑或采用双导向套设计,防止推杆下垂,保证运动平稳性,推杆表面通常经过镀硬铬或硬化处理,以提升耐磨性与耐腐蚀性,缸筒内部常设置机械限位或缓冲垫,避免行程末端冲击,保护丝杠与轴承;外部则预留安装法兰、耳轴或螺纹接口,便于与负载连接,适应不同安装工况。
反馈与控制段:传感器与制动器的结构嵌入
伺服电动缸的“伺服”特性依赖于闭环反馈,结构上,编码器通常集成于电机尾部,检测电机转角,实现速度与位置的闭环控制;对于高精度需求,部分结构会在丝杠端部或推杆上增加直线位移传感器(如磁致伸缩或光栅尺),直接测量直线位置,消除传动链误差,提高定位精度,制动器(失电制动)则安装在电机非负载端,用于断电时保持位置,确保安全,在结构布局上,这些电气接口与线缆需通过防水接头或拖链系统引出,防护等级(如IP65)的实现依赖于缸体接合面的密封圈与推杆处的防尘密封结构,以适应恶劣工业环境。
一体化设计的结构趋势
现代伺服电动缸结构正朝着“机电一体化”方向演进:驱动器与控制器直接集成于缸体尾部或侧部,减少外部接线,提高系统紧凑性与抗干扰能力;采用中空电机结构使丝杠穿过电机转子,进一步压缩轴向尺寸,适用于空间受限的场合;模块化法兰接口允许用户快速更换不同导程的丝杠或不同减速比的齿轮箱,提升选型灵活性,这些结构创新本质上是在有限空间内优化刚度、惯量与散热路径的平衡,推动伺服电动缸向更高集成度、更高性能方向发展。
伺服电动缸结构是一个以丝杠螺母副为传动核心、以导向套与缸筒为运动基准、以伺服电机与反馈元件为控制闭环的精密机电系统,其结构设计的每一处细节——从轴承预紧到防转键槽,从密封方式到线缆走向——都直接映射着推力、精度、寿命与工况适应性之间的工程取舍,理解这一结构逻辑,方能选型得当、应用自如。
咨询和购买伺服电动缸请联系:孙辉 17512080936