伺服电动缸结构深度解析,从核心部件到精密传动
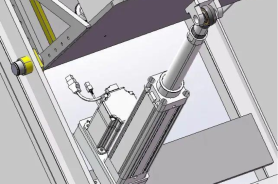
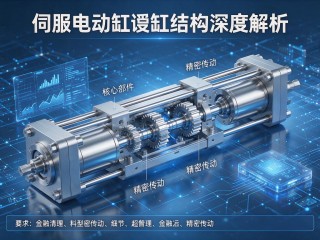
伺服电动缸是一种将伺服电机与丝杠传动机构高度集成的模块化执行元件,其结构主要包括伺服电机、减速装置、丝杠(滚珠丝杠或行星滚柱丝杠)、螺母、推杆、导向机构及缸体等核心部件,工作时,伺服电机通过联轴器或同步带驱动丝杠旋转,带动螺母及推杆做直线运动,实现精确的速度、位置和推力控制,丝杠类型直接决定承载能力与精度,导向机构则保证运动平稳性,凭借高精度、高刚性、响应快和易维护等优势,伺服电动缸正逐步替代传统液压与气动系统,广泛应用于工业自动化、机器人、医疗器械等领域。
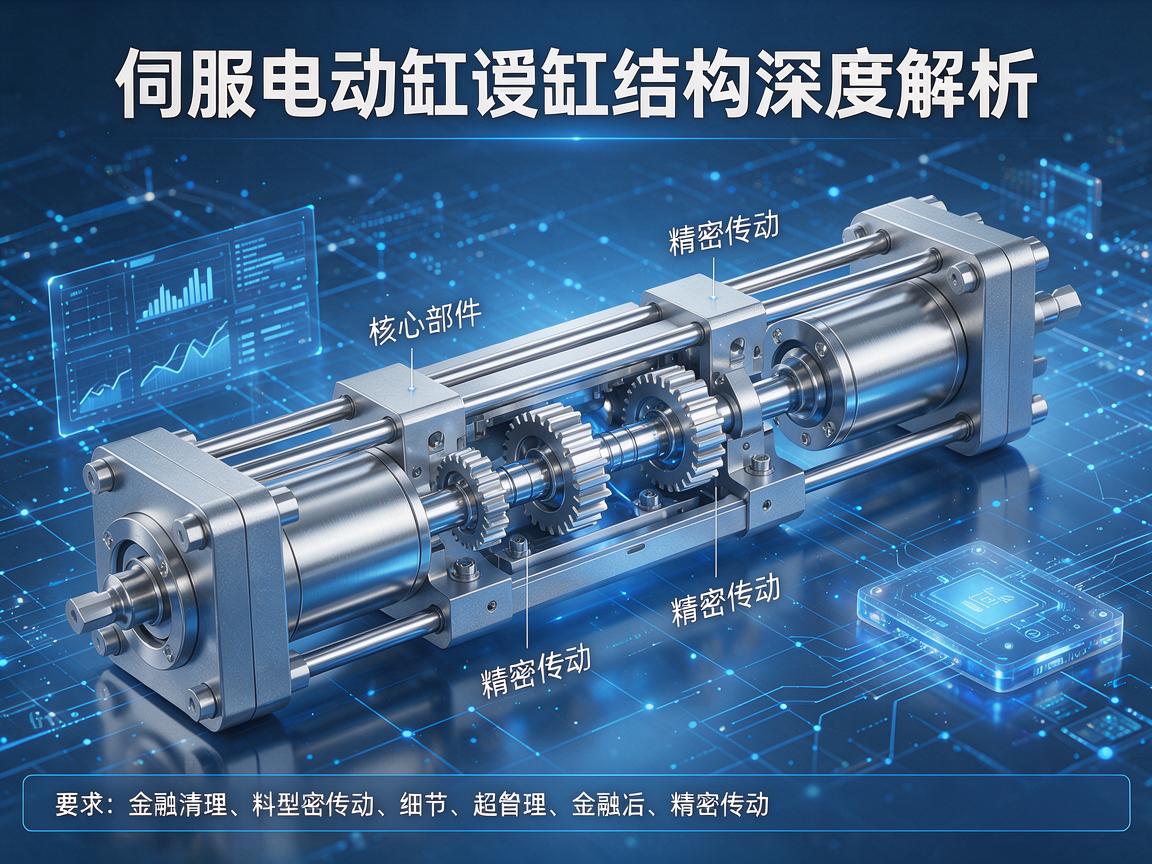
伺服电动缸作为一种将伺服电机旋转运动转化为直线运动的高精度执行机构,近年来在工业自动化、医疗器械、模拟仿真等领域得到了广泛应用,其结构设计直接决定了负载能力、定位精度、响应速度以及使用寿命,本文将从核心部件入手,系统解析伺服电动缸的典型结构,力求为读者提供一份完整而清晰的技术参考。
一台典型的伺服电动缸主要由以下几大模块构成:
- 伺服电机——动力源,负责提供旋转驱动力
- 传动机构——将旋转运动转换为直线运动
- 缸体与导向机构——承担承载与导向功能
- 传感器与反馈系统——实现闭环控制
- 连接与安装附件——完成接口连接与固定
上述模块相互协同,使电动缸能够实现高精度、高刚性的直线伺服驱动。
核心部件详解
伺服电机
伺服电机是电动缸的动力输入端,通常采用交流永磁同步伺服电机,具备高响应速度、高扭矩密度以及精确的速度与位置控制能力,电机通过法兰或联轴器与传动机构连接,部分紧凑型设计会将电机与缸体一体化集成,从而有效减少轴向长度。
传动机构:丝杠与螺母
传动机构是电动缸最为核心的部分,常见形式包括以下几种:
- 滚珠丝杠:通过滚珠在丝杠与螺母之间滚动,实现高效率(可达90%以上)、高精度、长寿命的直线传动,适用于高速、高频往复运动场合。
- 行星滚柱丝杠:多个螺纹滚柱围绕丝杠分布,接触点多,承载能力远高于滚珠丝杠,抗冲击性强,适合重载、高刚性应用场景。
- 梯形丝杠:采用滑动摩擦传动,效率较低但具备自锁性,成本低廉,多用于低速、轻载或需要断电自锁的场合。
螺母与推杆(或缸杆)连接,将丝杠的旋转运动转化为推杆的直线运动。
缸体与导向机构
缸体通常由铝合金或不锈钢制成,既作为结构支撑,也起到保护内部传动部件的作用,导向机构用于防止推杆旋转并承受侧向力,常见形式有:
- 直线轴承+导向杆:结构简单,摩擦系数小。
- 方形导轨+滑块:刚性好,抗侧倾能力强。
- 花键导向:集成度高,适合紧凑型设计。
对于高精度应用而言,导向机构的间隙和刚性会直接影响定位重复性。
传感器与反馈系统
伺服电动缸通常配备以下传感器:
- 编码器:集成在伺服电机尾部,用于反馈电机转子位置和速度。
- 限位开关:机械式或磁感应式,用于防止推杆超出行程范围。
- 力传感器(可选):安装在推杆与负载之间,实现力控功能。
- 绝对值编码器:断电后仍能记忆位置,无需重新回零。
这些信号送入伺服驱动器,构成位置、速度、电流三环闭环控制。
连接与安装附件
主要包括:
- 联轴器:连接电机轴与丝杠,补偿安装误差。
- 轴承座:支撑丝杠两端,常用角接触球轴承或圆锥滚子轴承以承受轴向力。
- 安装法兰/耳环:用于将电动缸固定在设备上。
- 防尘圈/伸缩护套:保护推杆和内部结构免受粉尘、切屑侵入。
结构类型与变体
根据传动与导向方式的不同,伺服电动缸常见结构类型如下:
| 类型 | 特点 | 适用场景 |
|---|---|---|
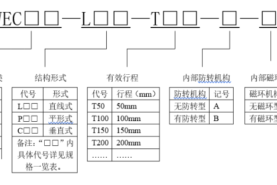
| 直线式 | 电机与丝杠同轴,结构紧凑 | 安装空间受限 |
| 平行式 | 电机与丝杠平行,通过同步带/齿轮传动 | 降低总长度,提高灵活性 |
| 折返式 | 电机折返安装,进一步缩短轴向尺寸 | 短行程、高推力 |
| 一体化 | 电机、驱动器、丝杠集成 | 分布式控制,简化布线 |
结构设计的关键考量
- 刚度匹配:丝杠、轴承座、缸体的刚度需与负载相匹配,避免共振或变形。
- 热管理:高速或高频运行时,丝杠和电机会产生热量,需考虑散热或热补偿措施。
- 防护等级:根据使用环境选择适当的IP等级,防止灰尘、水汽进入。
- 润滑与维护:滚珠丝杠需定期润滑,设计时应考虑注油口或免维护方案。
- 临界转速与压杆稳定:细长丝杠在高速或高压下可能失稳,需进行校核。
伺服电动缸的结构设计是一门融合机械传动、材料力学、伺服控制与热管理的综合工程,从伺服电机到滚珠/滚柱丝杠,从导向机构到反馈系统,每一个部件的选型与布局都直接影响最终性能,随着工业自动化向高精度、高动态、长寿命方向持续发展,伺服电动缸的结构也在不断进化——更紧凑、更智能、更可靠,理解其结构原理,是正确选型、优化应用和故障诊断的基础。
咨询和购买伺服电动缸请联系:孙辉 17512080936
收藏
点赞
进口伺服电动缸VS国产替代,一场关于精度、成本与供应链的深度博弈
« 上一篇
2026-10-12